机器人展馆现场“工业味”十足,人形机器人在流水线上演示上下料与装配,协作机械臂与灵巧手配合完成抓取、插接等精细“干活”任务;要让这些 "干活" 场景稳定运转,关节选型是绕不开的第一步。传统的选型往往停留在 "性能对标"—— 在既有方案里逐项对齐参数、比指标;国民技术则以 "创新定义" 作答:不只追平参数,更以全系芯片重新定义关节主控的选型逻辑 ——主关节以 N32H785 夯实算力底座,次级伺服用单芯片集成重新定义成本 — 性能平衡,灵巧手用分布式架构重新定义部署密度。
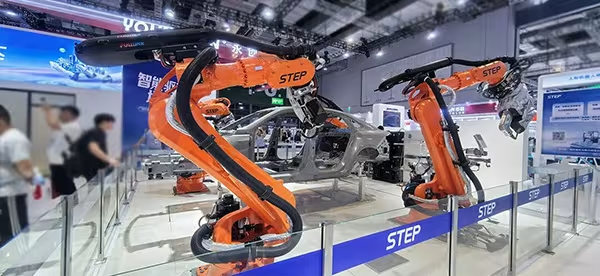
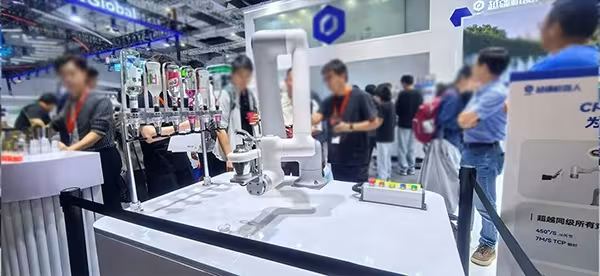
图片来源-2026工博会展会现场
国民技术展台:具身智能关节方案现场直击
2026 中国国际工业博览会现场,国民技术展台以工业能源与AI机器人为主线,其中AI机器人区域集中展示关节解决方案,现场展出基于 N32H785EC 的高性能关节方案、基于 N32H765EC的高性能关节方案,以及基于 N32H473 的高性价比次级伺服关节案例,覆盖主关节、次级伺服关节的高中低负载场景。配合 NB 系列电池管理芯片、N32WB 蓝牙 SoC 与安全可信芯片,国民技术同步演示关节 FOC 闭环、多轴同步与现场调试交互,工程师可直观对比各方案的算力、集成度与成本差异。
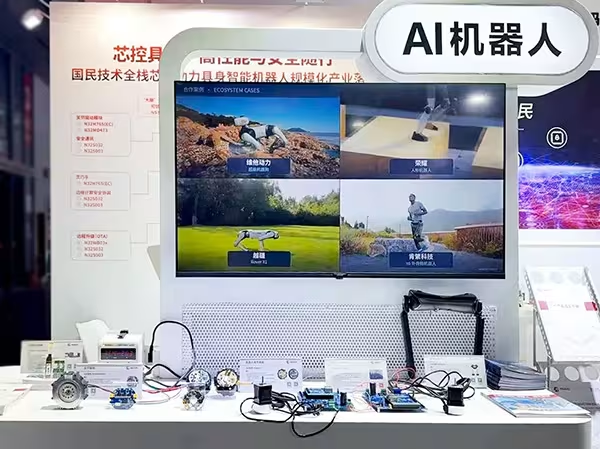
2026 工博会国民技术 AI 机器人展台
(展位号 5.2H-A005)
AI 机器人关节的选型
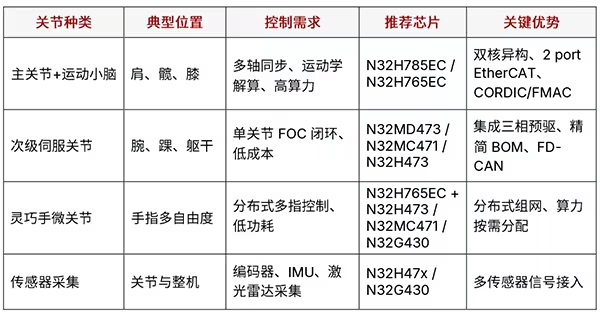
选型的第一步是厘清关节种类。关节选型通常可从负载等级与部署位置、控制层次两个维度展开,不同维度相互叠加,共同决定对主控芯片算力、外设接口、实时性与成本的差异化需求,并据此匹配对应的 N32 系列方案。
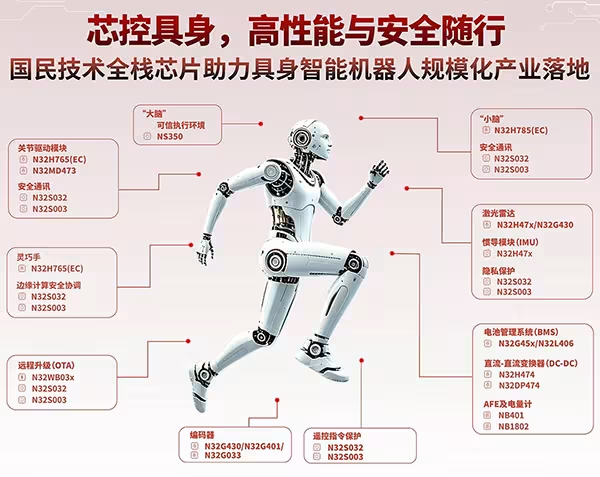
1. 按负载等级与部署位置分类
● 主关节(高负载大扭矩):肩、髋、膝、肘等,承受大负载,对算力、同步精度要求高。
● 次级伺服关节(中低负载):腕、踝、躯干等,数量多,对成本、集成度与 BOM 精简敏感。
● 灵巧手微关节(多自由度小关节):手指每个自由度对应一个微关节,数量大、空间小、功耗敏感,需分布式控制。
2. 按控制层次分类
● 单关节伺服控制层:每个关节完成 FOC 矢量控制(电流环、速度环、位置环)的闭环。
● 多轴同步主控层(运动小脑):统筹多个关节的同步与协调,完成运动学解算、轨迹规划与多轴同步,通常由高性能主控承担。
综合来看,选型的本质是“关节种类 × 控制层次 × 能效”的匹配:负载与精度决定执行机构与电机,控制层次决定主控算力与总线,而关节数量与总线确定性时延、节点数量与多轴同步时序,共同决定关节控制芯片的选型。围绕这一匹配,国民技术把“从性能对标到创新定义”贯穿高中低三档方案:主关节以 N32H785EC 夯实算力底座,次级伺服以单芯片集成定义成本—性能平衡,灵巧手以分布式架构定义部署密度。
3. 高性能主关节与运动小脑:N32H785EC / N32H765EC
● 适用场景:主关节(高负载大扭矩)以及运动小脑的多轴同步主控。
● 选型推荐:N32H7xxEC,包含 N32H785EC 与 N32H765EC。
● 关键优势:N32H785EC 采用 M7@600MHz 与 M4@300MHz 双核异构架构,算力充足,适用于高负载关节的实时伺服与运动小脑的多轴协调;搭载 2 port EtherCAT 与 GMAC 接口,支持高速工业总线组网与网络同步,满足多轴同步及机器人本体高速互联;集成硬件 CORDIC/FMAC 加速单元,配合100ps高精度定时器,可高效完成多轴同步、FOC 矢量控制及运动学解算,降低主控的实时计算负担。
4. 高性价比次级伺服关节:N32MD473 / N32MC471 / N32H473
● 适用场景:腕、踝、躯干等中低负载次级伺服关节,以及大量次级伺服关节节点。
● 选型推荐:N32H473、N32MC471、N32MD473 为高性价比关节控制芯片。
● 关键优势:N32MD473 集成三相预驱与 CORDIC 加速器,支持 FD-CAN 总线,单芯片即可实现单关节电机闭环控制;集成度高,可精简 BOM 物料,降低关节模组成本与体积,适用于大量次级伺服关节节点,兼顾性能与成本。对次级伺服关节而言,这正是以单芯片集成重新定义“性能—成本”平衡的创新路径。
5. 灵巧手分布式关节:N32H765EC + N32H473 / N32MC471 / N32G430
● 适用场景:灵巧手拇指及多指多自由度微关节的分布式控制。
● 选型推荐:采用分布式多芯片架构。
● 关键优势:N32H765EC 负责拇指多自由度运动解算及多路触觉、力矩传感器数据处理;N32H473、N32MC471、N32G430 部署于其余手指节点,承担单指电机 FOC 闭环控制与触觉采集。节点经总线组网,算力按需分配,兼顾实时性与功耗。N32G430 提供 QFN32(3mm×3mm),N32H473 提供 UQFN48(7mm×7mm),小封装缩小单指模组体积与重量、节省 PCB 面积,适配指节空间紧凑、节点密集的部署需求。N32H765EC 同时承担主关节/运动小脑与拇指主控,一芯复用、减少整机芯片型号,便于统一备料与维护。对灵巧手微关节而言,分布式多芯片以“算力按需分配”重新定义了高密度部署下的实时与功耗平衡,是“从对标到定义”在关节层面的又一处创新。
6. 传感器与信号采集(系统配套):N32H47x / N32G430
关节本体选型以 "关节种类 × 控制层次 × 能效"为主线 ,覆盖主关节、次级伺服与灵巧手三类场景;传感器采集与配套生态属于整机系统配套,与核心选型维度互补,共同支撑关节闭环与整机感知。
● 适用场景:编码器、IMU(惯性导航)、激光雷达等传感器信号的采集与预处理。
● 选型推荐:N32H47x、N32G430 系列芯片。
● 关键优势:可适配关节与整机所需的多种传感器信号接入与预处理,支撑关节闭环与整机感知。
7. 全关节系统的配套生态
● 电源管理:NB1802 多串 AFE 模拟前端适配大功率人形机器人高压电池包,支持 6—18 串电芯采集;NB401 高精度电量计面向中小型移动机器人 2—4 串锂电池,内置自研 SOC 算法,全温区间 SOC 误差不超过 3%,并具备硬件保护与电芯均衡功能。
● 无线连接:N32WB 系列 BLE 蓝牙 SoC(N32WB031、N32WB436)支持 BLE5.1 与超低功耗,单芯片实现手机端调试、参数配置、OTA 固件升级与 BMS 电池数据无线上报,便于关节与整机的现场调试交互。
● 安全与环境可信:国民技术以安全芯片作为整机硬件信任根,构建硬件可信锚点,抵御认知、通信、物理三层链式安全威胁。产品通过国密二级、CC EAL4+/EAL5+认证,涵盖 N32S032、N32S003、NS350 等型号,完整支持 SM2/3/4/7/9 国密算法及 AES-256、ECC 国际算法,实现硬件密钥隔离存储、身份认证、安全启动、固件防回滚与安全 OTA,适配《GB/T 45502‑2025 服务机器人信息安全通用要求》、《智能体应用安全基本要求》及欧盟 CRA 组件安全要求。
● 工具链:N32Studio 一站式 IDE 集成 AI 代码辅助、编译、在线调试与量产烧录,兼容 NS-Link 调试器,支持直接导入 N32Cube 工程,降低关节与整机的开发门槛、缩短研发周期。
AI 机器人关节选型一览
结语
从“性能对标”到“创新定义”,是关节主控选型的分水岭。国民技术以高性能 N32H7xxEC 支撑主关节与运动小脑,以 N32MD473、N32MC471、N32H473 服务高性价比次级伺服关节,以分布式多芯片架构覆盖灵巧手微关节,并配套电源管理、无线连接、安全可信与 N32Studio 工具链,帮助工程师既把参数选准、更把主控选优,让性能与创新落到每一档关节产品。
来源:国民技术
免责声明:本文为转载文章,转载此文目的在于传递更多信息,版权归原作者所有。本文所用视频、图片、文字如涉及作品版权问题,请联系小编进行处理(联系邮箱:cathy@eetrend.com)。